

Leistung von Robotergreifern optimieren
 In der modernen Industrieautomation ist der Robotergreifer die entscheidende mechanische Schnittstelle zwischen automatisierten Handhabungssystemen und Werkstücken. Ob pneumatische Parallelgreifer, elektrische Mehrfingerhände mit Servoantrieb oder Soft-Greifer: Handhabungsvorgänge erfordern ein feines Gleichgewicht. Der Greifer muss genug Klemmkraft aufbringen, damit das Teil bei schnellen Bewegungen nicht verrutscht – aber nicht so viel, dass empfindliche Teile zerdrückt oder beschädigt werden.
Wer sich auf indirekte Kennwerte des Greifers wie den Motorstrom oder die Anzeige des Druckreglers verlässt, handelt sich erhebliche Fehler ein. Reibungsverluste in mechanischen Gelenken, kinematischer Verschleiß und Temperaturschwankungen verfälschen die Berechnungen und führen zu Schäden an Maschinen und Produkten.
Mit den Fortschritten der Roboterautomation in Präzisionsmontage, Fertigung und Konsumgüterproduktion entscheidet die Qualität der Sensorik über ihre Praxistauglichkeit. Direkte Kraft-, Drehmoment- und taktile Messungen liefern die Rückmeldedaten im geschlossenen Regelkreis, die nötig sind, um Greifalgorithmen zu optimieren, strukturelle Traglastgrenzen zu bestätigen und Endeffektoren über Millionen von Betriebszyklen zu schützen.
Früher nutzten Robotikingenieure einfache Sensoren für die Rückmeldung. Heute sind hochauflösende Sensoren gefragt, die mehr Präzision und Reaktionsschnelligkeit bieten. Kraftmessung ist für die sichere Zusammenarbeit mit Menschen und für den Umgang mit empfindlichen Aufgaben unverzichtbar. Interface erfüllt diesen Anspruch, denn Greifer für humanoide Roboter, Cobots und Roboterintegrationen benötigen kompakte und hochgenaue Messtechnik.
Sensoroptionen für Greifer und Endeffektoren
Welcher Aufnehmer für einen Greifer der richtige ist, hängt von der Einbausituation, den benötigten Messachsen und den Anforderungen an die elektrische Schnittstelle ab. Zu den gängigen Interface-Produkten für solche Greifer zählen Standardsensoren sowie kundenspezifisch entwickelte Sensoren und Systeme.
- Mehrachsensensoren sind hochentwickelte Messaufnehmer, die am Handgelenkflansch des Roboters montiert werden, um komplexe, mehrdimensionale Kontaktkräfte und Biegemomente bei dynamischen Montageabläufen voneinander zu entkoppeln. Erhältlich sind 2-, 3-, 5- und 6-Achsen-Sensoren. Der 6A55RI-6-Axis wurde für Robotikanwendungen entwickelt und misst drei Kraft- und drei Momentachsen. Mehr dazu erfahren Sie in Multi-Axis Sensor Fundamentals from Design to Calibration.
- Kraftmessunterlegscheiben sind zylindrische Kraftaufnehmer mit Durchgangsbohrung, die an Schraubverbindungen oder Gelenkhebeln eingebaut werden und kontinuierlich Schraubenklemmkräfte sowie Haltekräfte von Aktoren messen. Lesen Sie Load Washers 101.
- Mini-Biegebalken (MB) und S-Kraftaufnehmer sind hochauflösende Zug- und Druckkraftsensoren, die in statischen Tischprüfständen eingesetzt werden, um den Motorstrom von Servogreifern gegen die tatsächlich abgegebene Greifkraft zu kalibrieren. Entdecken Sie den Interface Mini™ Load Cell Selection Guide.
- Rotierende Drehmomentaufnehmer sind dynamische Inline-Drehmomentsensoren, die in Endeffektoren zum robotergestützten Schrauben, Verschließen und rotierenden Greifen integriert werden, um das Anzugsdrehmoment ohne mechanische Nachgiebigkeit zu bestätigen. Die Grundlagen finden Sie in Rotary Torque 101.
- Messelektronik – darunter digitale Signalaufbereiter und PC-Schnittstellenmodule mit hoher Abtastrate – sorgt für eine Analog-Digital-Wandlung im Mikrosekundenbereich und speist kalibrierte Kraftdaten direkt in Industrial Ethernet, CANbus oder die E/A-Regelkreise der Robotersteuerung ein. Laden Sie die Broschüre zur digitalen Messelektronik herunter.
- Load-Button-Kraftaufnehmer sind ultrakompakte Edelstahlsensoren wie der LBM, die direkt in kundenspezifische Fingerauflagen eingebaut werden und auf engstem Raum eine steife, taktile Rückmeldung der Kontaktkraft liefern.
Herausforderungen beim Greifen: dynamische Beschleunigung und störende Trägheitskräfte
Die Integration von Sensoren in Roboter-Endeffektoren bringt besondere physikalische Herausforderungen mit sich, die bei herkömmlichen Prüfvorrichtungen nicht auftreten. Ob beim Testen von Greifern in Forschungs- und Entwicklungsprojekten der Robotik oder bei der Qualifizierung von Sensoren am Roboter: Die größte Herausforderung ist der Umgang mit dynamischen Trägheitskräften. Beschleunigt ein sechsachsiger Knickarmroboter oder ein schneller Delta-Roboter mit mehreren g, erzeugen Sensor, Befestigungsteile und Werkstück transiente Trägheitslasten.
Um dynamische Bewegungsartefakte aufzulösen, braucht es Sensoren mit hoher Eigenfrequenz und minimaler mechanischer Verformung in Kombination mit schneller Signalaufbereitung. Miniatur-Kraftaufnehmer, Load-Button-Kraftaufnehmer oder kompakte Mehrachsen-Kraftaufnehmer, die direkt an der Kontaktstelle zwischen Finger und Werkstück sitzen, messen die tatsächliche Kontaktkinetik und unterdrücken zugleich störende Beschleunigungseinflüsse. Eine geringe Sensormasse erhält die Nutztraglast des Roboters, sodass die Taktzeiten nicht leiden.
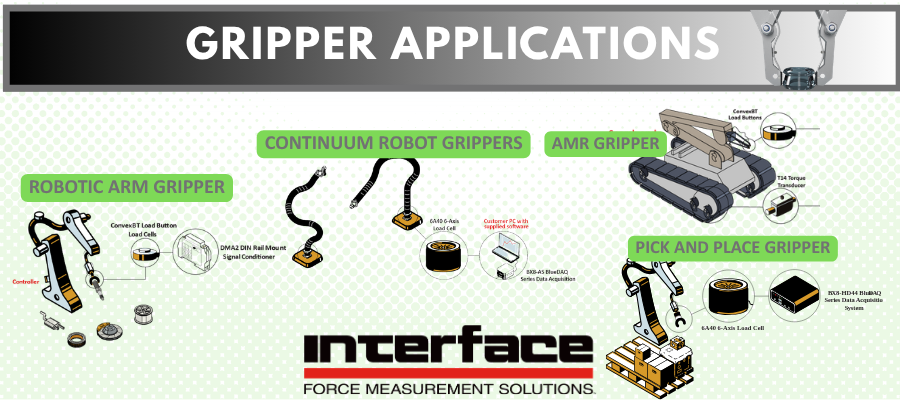
Anwendungen für die Prüfung und den Betrieb von Greifern
Mit dem zunehmenden Robotereinsatz und der steigenden Nachfrage nach komplexen automatisierten Aufgaben rücken die Leistungsfähigkeit und die Abmessungen der Sensoren in den Vordergrund – besonders bei kleineren Greifern unter beengten Platzverhältnissen. Immer mehr Cobots kommen zum Einsatz, herkömmliche Roboter werden mit kraftgeregelten Greifern nachgerüstet, und präzise Kraft-, Drehmoment- und Mehrachsensensoren werden für komplexe Aufgaben zum Standard – zunehmend in Verbindung mit KI und fortschrittlicher Regelungstechnik.
Handhabung von Halbleiterwafern und Glassubstraten
Die Handhabung von Siliziumwafern, Displayglas und Solarsubstraten erfordert eine Mikrokraftregelung mit engen Toleranzen. Zu hohe Klemmkräfte verursachen Mikrorisse, zu geringe bergen das Risiko, dass Teile beim schnellen Transfer herunterfallen. Ingenieure integrieren Miniatur-Druckkraftaufnehmer direkt in einzelne Halterungen und mechanische Kantengreiffinger. Diese Sensoren messen Aufsetzkräfte in Schritten von Bruchteilen einer Unze und stellen so sicher, dass sich der Klemmdruck gleichmäßig über den Rand des empfindlichen Substrats verteilt, ohne lokale Spannungsspitzen zu erzeugen.
Schnelles Bin Picking und dynamische Schlupferkennung
In der automatisierten Logistik entnehmen autonome mobile Roboter und Knickarmroboter mit adaptiven Greifern unsortierte Teile unterschiedlichster Geometrie aus Behältern. Schnelle Richtungswechsel erzeugen dabei mehrdimensionale Scherkräfte an den Greifbacken. Werden Mehrachsen-Kraftsensoren hinter kundenspezifischen Greiferbacken eingebaut, kann die Steuerung die normale Klemmkraft und die tangentialen Reibungskräfte gleichzeitig messen. Steigen die tangentialen Schlupfkräfte im Verhältnis zur normalen Haltekraft an, erhöht der Regelkreis dynamisch die Greifkraft des Servos, bevor sich das Teil löst.
Handhabung von Karosserieblechen im Automobilbau
Pneumatische Spann-Endeffektoren in robotergestützten Schweißzellen sind beim Fixieren gestanzter Blechteile extremen Stößen, Schweißspritzern und schnellen Ventilschaltungen ausgesetzt. Um die Gleichmäßigkeit der Klemmung und den Verschleiß der Zylinderdichtungen zu beurteilen, bauen Instandhaltungs- und Prüfingenieure LowProfile-Kraftaufnehmer oder Kraftmessunterlegscheiben direkt an Gelenkbolzen und Spannanschlägen ein. Die Kraftaufnehmer zeichnen kontinuierlich die Spitzenwerte der Klemmkräfte auf und warnen Techniker vor Druckabfällen im Zylinder oder klemmenden Gelenken, bevor eine schlechte Passung der Bleche das automatisierte Roboterschweißen beeinträchtigt. Hinweis: Alternativ lässt sich der Bolzen durch einen Messbolzen ersetzen.
Kollaborative Montage und präzise Fügeaufgaben
Wenn Roboter Stifte in Bohrungen fügen, Kabelbäume verlegen oder Bauteile einpressen, erzeugen Ausrichtungsfehler seitliche Kräfte und Momente außerhalb der Achse. Sechsachsige Kraft-/Momentaufnehmer, die direkt zwischen Werkzeugflansch und Greifer montiert sind, entkoppeln die Kräfte entlang dreier orthogonaler Achsen und messen die zugehörigen Momente. Diese vektoriellen Echtzeitdaten ermöglichen es der Robotersteuerung, nachgiebige Bewegungsbahnen anzupassen, ein Verkanten der Teile zu verhindern und empfindliche Steckerstifte vor Schäden zu schützen.
Messbare Kraftrückmeldung in der Robotik der nächsten Generation
Mit dem Wandel der Fertigung hin zu adaptiver Autonomie, variantenreicher Produktion und Mensch-Roboter-Kollaboration reicht ungeregeltes Greifen nicht mehr aus. Die direkte Messung von Kraft, Drehmoment und Gewicht macht aus mechanischen Endeffektoren intelligente, taktile Handhabungssysteme. Die Messdaten der Sensoren liefern die physikalische Grundlage, um Materialschäden zu vermeiden, Taktzeiten zu verkürzen und sicherzustellen, dass automatisierte Handhabungssysteme absolut gleichbleibend arbeiten.
Hören Sie, wie Max und Molly darüber sprechen, wie Roboter einen Tastsinn bekommen.