


Autonome Robotik durch Kraft- und Drehmomentmessung
 In der modernen Fertigung haben Machine Vision und generative Bahnplanungsmodelle die Herausforderungen beim Erfassen und Navigieren von Produktionsumgebungen weitgehend gelöst. Roboterarme, kollaborative Arbeitsplätze und autonome Plattformen erzeugen heute selbst über komplexe Geometrien hinweg glatte, kollisionsfreie Werkzeugbahnen.
Doch sobald das Werkzeug auf das Werkstück trifft, stößt die bahnbasierte Planung an eine physikalische Grenze. Machine Vision kann ein Werkzeug auf eine Koordinate im Submillimeterbereich ausrichten, erkennt aber nicht, wann eine Schleifscheibe zu verglasen beginnt. Räumliche KI kann einen mobilen Roboter durch einen Fahrgang leiten, merkt aber nicht, ob eine außermittige Last das Fahrgestell bei einer Notbremsung zum Kippen bringt. Ein Vision-System kann eine Schraube über einer Bohrung positionieren, kann aber nicht feststellen, ob sich das Gewinde schon bei der ersten Umdrehung verkantet hat.
Intelligente Fertigungssysteme brauchen mehr als visuelle Wahrnehmung. Die Industrieautomation verlangt deterministische physikalische Rückmeldungen in Echtzeit. Ohne präzise Kraft- und Drehmomentmessung direkt in der mechanischen Kette arbeiten Roboter blind, sobald sie realen Stößen, dynamischen Verlagerungen oder plötzlichen Kontaktkräften ausgesetzt sind.
Interface liefert Messhardware und digitale Messelektronik, mit der Ingenieure intelligente Sensorik für Roboter umsetzen – wie in unserer Fallstudie beschrieben: Messdaten als Grundlage intelligenter Fertigungsrobotik.
Kontaktdynamik in Robotik und Automation beherrschen
Wenn die automatisierte Fertigung von starren, festen Vorrichtungen auf variantenreiche Produktion umstellt, summieren sich mechanische Toleranzen unvorhersehbar. Flexible Roboter stoßen in solchen Umgebungen auf drei klar unterscheidbare physikalische Regelungshürden: Prozessführung, Stabilität und Sicherheit.
- Unerkannte Prozessabweichungen: Materialschwankungen, Wärmeausdehnung und fortschreitender Werkzeugverschleiß verändern die Kontaktdynamik. Ohne aktive Kraftkompensation führen diese Faktoren zu Werkzeugauslenkung, örtlichen Riefen, Bauteilverformung oder Rattern, das die Gelenklager schädigt.
- Kinematische Destabilisierung: Ob außeraxiale Stoßlasten beim Fügen mit hoher Presskraft oder wandernde Schwerpunkte – ungemessene Reaktionskräfte gefährden die Stabilität und beschleunigen die mechanische Ermüdung.
- Engpässe bei Sicherheit und Normkonformität: Eine sichere Mensch-Roboter-Kollaboration nach Normen wie ISO/TS 15066 kann sich nicht allein auf die Überwachung des Motorstroms oder auf Vision-Schutzzonen stützen. Steuerungen brauchen eine physikalische Aufprallerkennung im Mikrosekundenbereich am Montagesockel und an den Endeffektoren, um die Bewegung zu stoppen, bevor Klemmkräfte oder Kippmomente ein gefährliches Niveau erreichen.
Um die Lücke zwischen digitalem Befehl und physikalischer Ausführung zu schließen, integrieren moderne Automationsarchitekturen Messhardware in Messtechnikqualität an kritischen Strukturschnittstellen.
Robotersensorik in der gesamten Fertigung ausbauen
Anspruchsvolle Oberflächenkonturierung und inkrementelle Blechumformung zeigen den Wert kontinuierlicher Messdaten – doch deterministische Messung betrifft jede kritische Produktionsfunktion.
Dynamische Schwerpunktprüfung in der mobilen Logistik
Da autonome mobile Roboter immer schwerere und kompaktere Baugruppen transportieren, entsteht durch unvorhersehbare Lastverteilung bei schnellen Kurvenfahrten oder Notstopps Kippgefahr. Kraftaufnehmer im Fahrzeugdeck unter den automatischen Hubmechanismen machen aus der Gewichtserfassung eine aktive Fahrdynamikregelung. Über die kontinuierliche Datenübertragung an DAQ-Systeme oder per Funktelemetrie berechnet der AMR Verlagerungen des Schwerpunkts laufend schon vor der Bewegung und passt Geschwindigkeit und Kurvenbeschleunigung automatisch an – für stabile Fahrten in der gesamten Flotte.
Mikrofehler beim präzisen Gewindeschrauben erkennen
Standardmäßiges automatisiertes Schrauben stützt sich stark auf Motorstrom oder Drehwinkelzählung – Kennwerte, die ein beginnendes axiales Verklemmen oft verdecken. Kombiniert man den MRT Miniatur-Reaktionsdrehmomentaufnehmer in Flanschbauweise mit axialen Inline-Kraftaufnehmern an der Schrauberspindel, überwacht das Werkzeug Vorschubkraft und Drehmoment gleichzeitig. Werden Drehmoment-Drehwinkel- und Drehmoment-Einschraubtiefe-Kurven in Echtzeit aufgezeichnet, erkennt das System ein verkantetes Gewinde schon in der ersten Umdrehung und bricht den Vorgang ab. So werden ausgerissene Gewinde vermieden und teure, bearbeitete Bauteile geschont.
Kontinuierliche Kraft-Weg-Profile beim Einpressen
Das Einpressen von Lagern, Ventilsitzen und Buchsen erfordert eine genaue Kontrolle der axialen Presskraft. Dauerfeste Kraftaufnehmer direkt in Linie mit servoelektrischen Pressenstößeln liefern für jeden Presszyklus eine vollständige Kraft-Weg-Signatur. Jede Auffälligkeit durch Bohrungsversatz, Maßabweichungen oder Kaltverschweißen stoppt den Zyklus sofort. Das verhindert gesprengte Gehäuse und sichert eine rückverfolgbare Null-Fehler-Prüfung auch bei hohen Taktraten. In Linie mit dem Pressenstößel montiert, überträgt ein Interface WTS 1200 Standard Precision LowProfile Funk-Kraftaufnehmer zusammen mit einem WTS Wireless Telemetry System die Daten direkt an Liniensteuerungen und übergeordnete Dashboards – ganz ohne störende Verkabelung.
TIPP: Laden Sie unsere Broschüre Robotic Solutions herunter.
Sensorarchitektur passend zur Robotikpraxis
Für eine dauerhaft zuverlässige Messung in der Robotik muss die Sensorbauform auf die konkreten mechanischen Anforderungen von Gelenk, Werkzeug oder Vorrichtung abgestimmt sein.
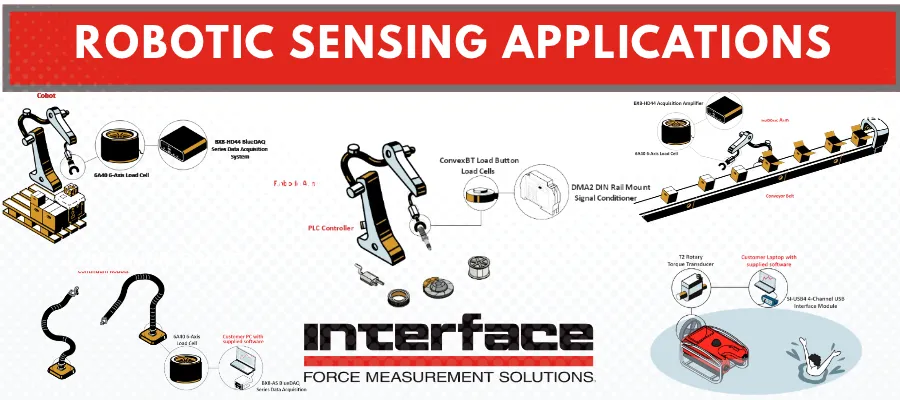
- Endeffektoren und Roboterflansche: 6-Achsen-Kraftaufnehmer von Interface (etwa die Modelle 6A40 und 6A55RI) messen Kräfte und Momente entlang aller Koordinatenachsen gleichzeitig und mit außergewöhnlich geringem Übersprechen. Angeschlossen an das Interface BX8-HD44 Datenerfassungssystem und ausgewertet mit der Software BlueDAQ, fließen Lastprofile in Echtzeit direkt in die CNC-Bewegungssteuerung des Roboters und regeln Andruckkraft und Vorschub auf konturierten Bahnen dynamisch.
- Greifer und Mikroaktoren: Miniatur-Kraftaufnehmer (MB-Serie und WMC Gelenkkopf-Kraftaufnehmer) sowie ConvexBT Kraftmessknöpfe passen in enge Bauräume, um den korrekten Sitz zu prüfen und empfindliche Spannkräfte zu regeln, ohne störende Masse hinzuzufügen. Mehr dazu in Leistung von Robotergreifern optimieren.
- Pressenstößel und Fahrzeugdecks: 1200 LowProfile und 1000 dauerfeste Kraftaufnehmer nehmen hohe axiale Lasten auf und sind zugleich unempfindlich gegen Querkräfte – in anspruchsvollen Servopressen, mobilen Fahrzeugdecks und Prüfvorrichtungen für Belastungstests.
- Spindeln und Antriebswellen: Miniatur-Reaktionsdrehmomentaufnehmer wie der MRT Miniatur-Reaktionsdrehmomentaufnehmer in Flanschbauweise und der dynamische T2 Ultra Precision Rotations-Drehmomentaufnehmer mit Wellenende erfassen den Drehwiderstand präzise und trennen normale Prozesslasten von Werkzeugverschleiß und Lagerschäden. In Schrauberspindeln von Robotern liefert die Kombination eines MRT-Sensors mit einem dauerfesten SSMF S-Kraftaufnehmer oder einem WMC Miniatur-Kraftaufnehmer saubere analoge oder digitalisierte Signale direkt an einen Messverstärker oder einen ILCB Digitizer.
- Sicherheitsplattformen für Cobots: Vier 3-Achsen-Kraftaufnehmer von Interface unter der Montageplatte des Cobots bilden eine 6-Achsen-Reaktionskraftplattform, die Kippmomente kontinuierlich überwacht. In die Greiferbacken integrierte ConvexBT-Kraftmessknöpfe erkennen zusätzlich Klemmgrenzen und lösen Sicherheitsstopps nach ISO/TS 15066 aus.
Wer Industrierobotern das taktile Gespür gibt, sich in Echtzeit selbst zu korrigieren, macht aus einer automatisierten Bahn eine physikalische Ausführung im geschlossenen Regelkreis – mit deutlich weniger Ausschuss, ohne Werkzeugstillstände und mit Schutz für die Menschen, die mit den Robotern zusammenarbeiten.
Erfahren Sie mehr darüber, wie Interface mit seinen Lösungen intelligente Robotik ermöglicht.